基于点云数据的
物体三维模型重建方法研究
随着ai工具的迅猛发展,近年来三维模型重建算法取得了显著进步。本文全面梳理了三维模型重建技术的最新研究现状、主流方法及其应用成效。此外,本文重点聚焦于基于点云数据的三维模型重建技术的新动态,并结合多次测试与研究深入剖析了该技术的核心算法、操作流程、所面临的挑战以及未来发展的广阔前景。
关键词:三维重建;NeRF;3DGS;点云
随着计算机视觉、激光雷达技术及三维扫描技术的飞速发展,基于点云数据的物体三维模型重建方法已成为计算机图形学、虚拟现实、工业设计及文化遗产保护等多个领域的研究热点。
传统的三维重建方法多依赖于手工测量或摄影测量,不仅耗时费力,且难以保证模型的精度和完整性。而点云数据作为一种由大量离散点构成的三维坐标集合,能够精确反映物体表面的几何信息,为三维重建提供了更为丰富和准确的数据源。
点云数据通过激光雷达、结构光扫描、立体视觉等先进技术获取,具有高密度、高精度和非接触式测量的优点。这些特性使得基于点云数据的三维重建方法能够快速、准确地捕捉物体表面的复杂细节,从而生成高质量的三维模型。近年来,随着点云处理算法的不断优化和计算能力的提升,基于点云数据的三维重建技术已取得了显著进展,并在多个实际应用场景中展现出巨大的潜力。
当前主流的三维重建方法
1、三维模型的分类
主动视觉三维重建方法
:主要包括结构光法和激光扫描法。
被动视觉三维重建方法
:被动视觉只使用摄像机采集三维场景得到其投影的二维图像,根据图像的纹理分布等信息恢复深度信息,进而实现三维重建。
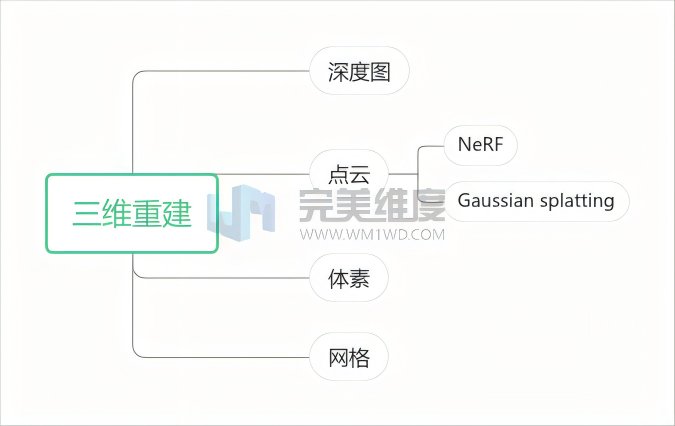
2、常见的三维重建方式
① 深度图(Depth Map
):一种二维图像,其每个像素值代表物体到相机xy平面的距离,通常以毫米(mm)为单位。
② 点云(Point Cloud)
:点云可以将现实世界“原子化”,通过高精度的点云数据可以还原现实世界。
③ 体素(Voxel)
:体素是三维空间中的一个有大小的点,可以看作是三维空间中的“像素”。
④ 网格(Mesh)
:网格是由多边形(主要是三角形)组成的集合,用于表示三维物体的表面。
3、 基于点云三维重建方式的两种表达式
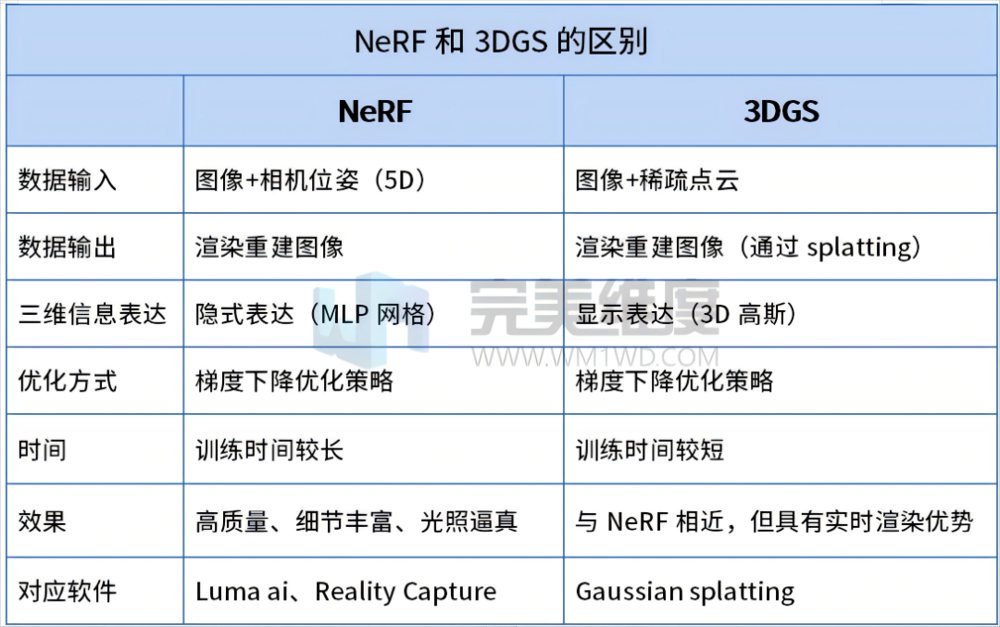
① NeRF(Neural Radiance Fields)
:一种基于神经网络的三维场景表示方法,它通过训练一个神经网络来隐式地表示三维场景的辐射场。可从少量图像中重建出精细的三维场景模型,并支持实时渲染和交互。
② 3DGS(3D Gaussian Splatting)
:一种用于实时辐射场渲染的光栅化技术,通过对3D高斯分布的描述来实现对三维场景的表示和渲染。可以快速生成三维场景模型,并支持实时渲染和交互。
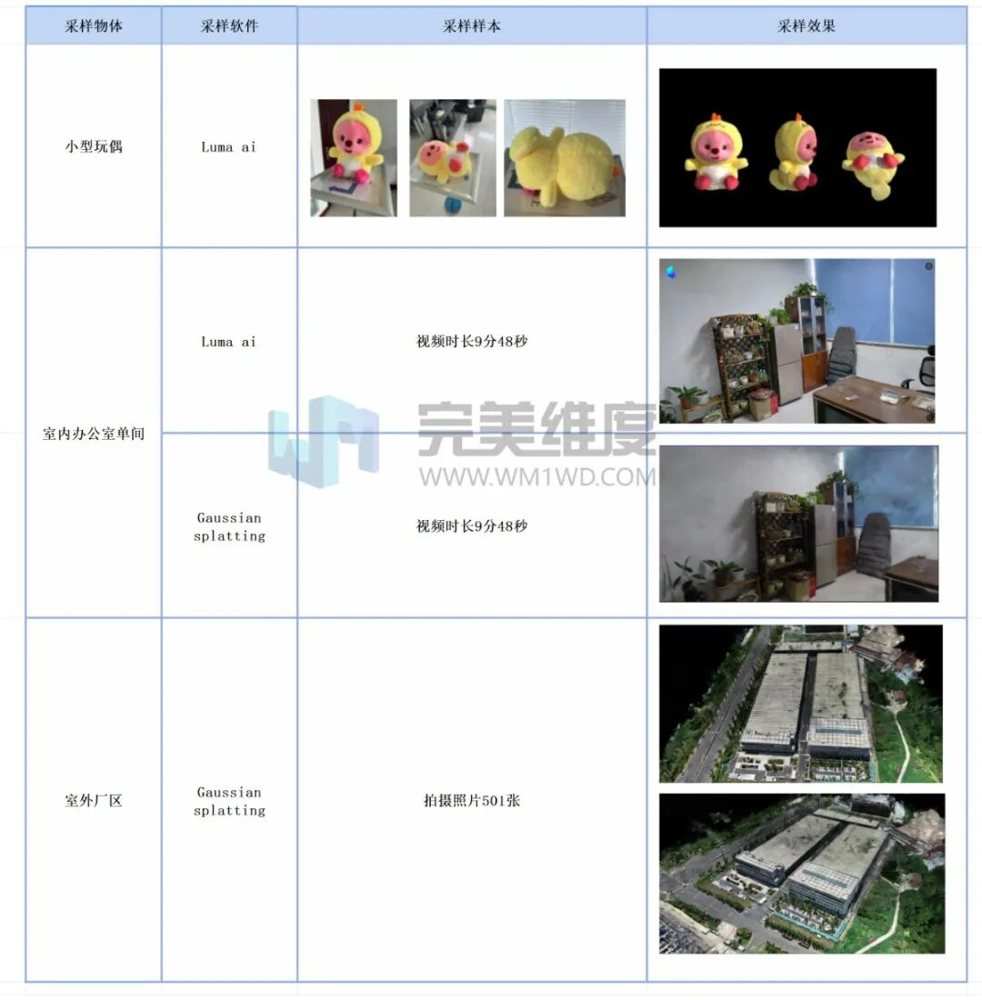
多软件环境下的不同物体三维重建测试
三维重建后的模型编辑优化
CloudCompare
CloudCompare主要用于点云数据的可视化、编辑、分析以及处理。支持多种格式的点云数据导入,包括三维模型数据的导入与导出并提供了大量的处理工具。
Li DAR
高效处理超300G点云数据,支持极速可视化与编辑。内置多样编辑工具与高级算法,如去噪、降采样等,并擅长地形分析,精准提取DEM、DSM。其独特lcdata格式加速渲染编辑,且与LAS格式兼容,展现卓越性能。
Point Clouds Visualize
Point Cloud Visualizer是在blender中处理与可视化点云的插件,该插件在3D视口中展示海量彩色点,性能受限于系统和GPU内存。它优化了点数据的读取与写入,支持多种显示选项如着色器、法线、剪切平面和标量值映射。还提供网格重构工具,利用顶点捕捉和自定义着色器绘制网格,并可与Blender工具集成进行点云清理。
信息采集方式和条件
1、信息采集方式
三维重建中的信息采集方式主要分为基于主动视觉理论和基于被动视觉的两大类,主要还是依托于激光扫描、结构光反射、飞行时间等方法,但在研究尝试中,发现为了生成点云三维模型式的信息采集中,全景相机和gopro作为信息采集设备是值得尝试的。
2、信息采集条件
扫描对象的选择
:① 形态穿插不是很复杂;② 反射不是很强烈;③ 有适中的粗糙度。
拍摄工具的选择
:尽量选择带有raw格式的相机进行拍摄Raw格式保留的细节较为完整(或者log格式的视频素材,输出图片序列在进行处理)。
点云三维信息重建技术作为三维重建领域的重要组成部分,其未来研究方向将围绕提高精度、效率、泛化能力以及解决实际应用中的挑战展开。以下是一些可能的研究方向:
深度学习在点云处理中的应用深化
深化研究特征提取与匹配以及语义/实例分割领域。在特征提取方面,使用前沿技术提升精度,以更好地适应多样化的点云数据,并针对语义分割与实例分割任务,利用深度学习技术提升精度,关注复杂场景的准确分割。
点云补全与细粒度重建
研究更高效的点云补全算法,针对残缺和遮挡严重的点云数据,生成深度学习模型,实现更精确的点云补全。关注物体级别的点云细粒度重建,研究如何恢复物体的精细结构和纹理信息。通过结合几何信息和语义信息,实现更高质量的重建效果。
跨域与跨数据集学习
研究多领域多数据集之间的异同,差异之处的研究应对数据多样性问题,统一之处的研究模型之间的泛化问题。同时总结不同数据集学习的统一,以实现跨数据集的三维重建。
无监督与弱监督学习
通过对部分标注或粗标注数据的训练,提升大模型性能,使得可以弱监督或无监督学,以降低成本和环节数据稀缺的问题。
实时与高效重建
研究实时重建算法,应用于自动驾驶、机器人导航等场景,提升重建效率质量,并关注在资源受限的设备中的三维重建技术,视线受限环境下的高效重建。