- 摘要 -
智能化和数字化是现代化煤矿发展的必由之路,是提高煤矿企业核心竞争力、实现可持续发展的必然选择。数字孪生技术已经广泛应用于智慧城市、工业4.0等领域,极大的促进了行业智能化发展进程。 针对煤矿井下车辆驾驶中环境复杂多变、智能化程度低、安全隐患大、效率低下等问题,本论文提出了一种基于数字孪生技术的煤矿井下车辆无人驾驶的技术方案。
该项目建立数字孪生系统,通过数据采集和分析来实现智能控制,以数据驱动井下车辆实现路径规划和动态避障等功能,可以减少人工驾驶的需求,降低作业人员的劳动强度,改善工作环境,从而减少人为因素的干扰,提高煤矿生产安全性,同时提高车辆行驶效率和减少停留时间,从而提高煤矿生产效率。
第一章
整体设计实现
平台架构设计
基于数字孪生系统框架的认知,进一步从数据驱动维度对井下车辆无人驾驶数字孪生平台进行实例化运行结构设计。如图1所示,整个平台由实车环境系统、感知控制系统、数字孪生智能系统、远程干预驾驶系统等四大系统组成:
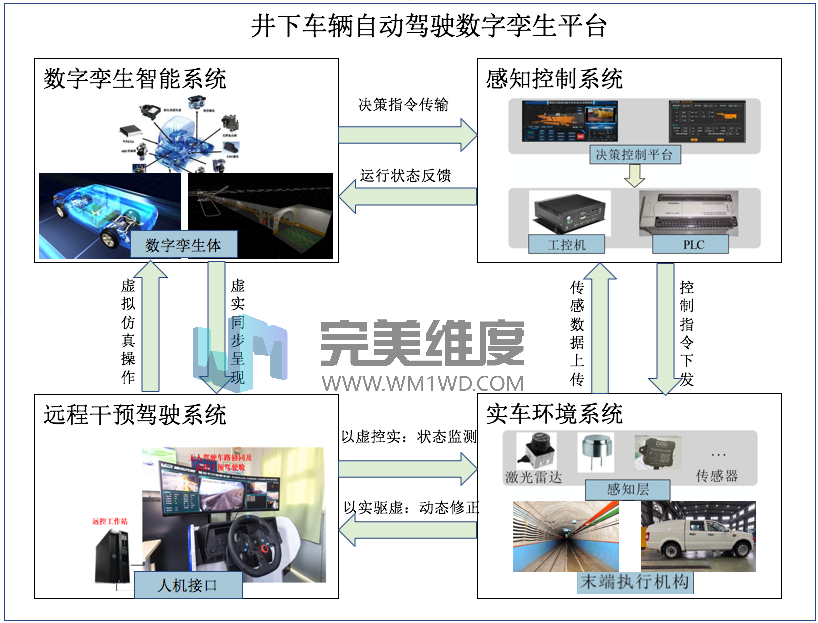
数字孪生体不仅是实车环境系统的三维镜像化,也是实车环境中各个元素间的内在机理、操作机制和关联规则的数字化分析。利用车载传感设备采集车辆的位姿数据并对虚拟车辆进行数据驱动,实现虚实空间双向映射。孪生数据是虚实空间数据交互的载体,通过MySQL数据库构建物理对象与虚拟对象的闭环通道,实现虚拟孪生体与物理对象层间的双向映射与同步反馈。
第二章
数字孪生智能系统技术实现
井下车辆无人驾驶数字孪生平台的四大系统中实车环境系统、感知控制系统、远程干预驾驶系统相对容易实现,不是本论文研究重点,着重对数字孪生智能系统的技术实现进行研究说明,主要分为 数据采集、孪生体建模、双向数据驱动和低延迟处理 四个部分。
1、数据采集
井下车辆数据采集
现场收集车辆的照片和视频资料,尤其是各个角度的照片,以便更好地了解车辆的外观和细节,测量收集车辆的规格信息,包括长度、宽度、高度以及车轮的尺寸和间距等(如表格1),这些数据将用于准确建立车辆的几何模型。
车辆运行数据采集
数字孪生车辆的实时运行依赖于真实数据的驱动,而数据来源于真实运行的车辆。
在真实无人驾驶车辆上搭载各种传感器,利用传感器实时获取车辆的各部件数据,然后通过车载网络传输至车载VCU(Vehicle-Control-Unit.整车控制器)。 VCU将接收的数据进行统一整合处理,通过通信网络实时回传至数字孪生系统,使虚拟世界中的数字孪生车辆同步具有这些信息属性。
车辆运行数据采集
车辆状态数据、车辆行为数据和能源消耗数据。
车辆状态数据采集
速度:通过车载车速传感器实时速度数据。
加速度:使用惯性测量单元(IMU)采集车辆的加速度数据,包括沿x、y和z轴的加速度。
转向角度:通过转向盘角度传感器获取车辆转向的角度信息。
车辆行为数据采集
制动:使用制动踏板位置传感器获取车辆制动操作的数据。
油门:通过油门踏板位置传感器采集车辆油门操作的数据。
转向:利用转向盘位置传感器获取车辆转向操作的数据。
能源消耗数据采集
燃料消耗:通过车辆的燃料流量传感器采集车辆燃料消耗的数据。
电池电量:通过电池管理系统获取电池的电量信息。
2、孪生体建模
井下车辆建模
基于采集的数据和车辆的几何结构,进行车辆的三维建模,包括外观模型、机械模型、传感器模型等。利用虚拟仿真环境,将车辆模型放入井下场景中,可以进行真实感的物理仿真,包括车辆运动、传感器数据生成等。
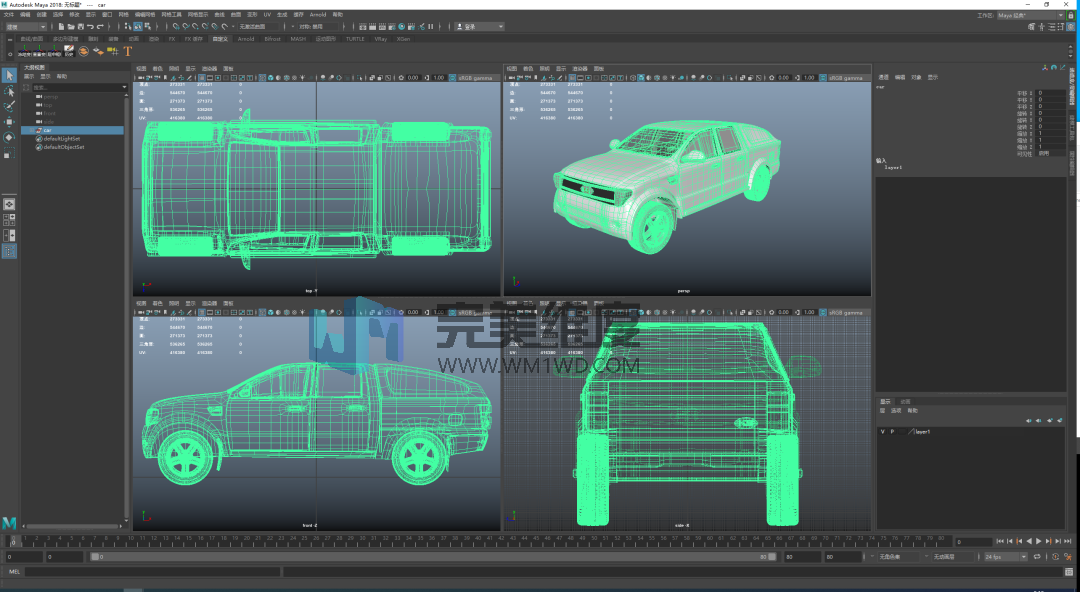
井下路网建模
井下巷道由一系列的局部巷道组成。由巷道中心线和巷道断面来表示局部巷道,其中巷道中心线确定巷道位置,断面确定巷道的空间形态,利用相邻巷道的断面对应点、线、面的相连构成三维模型。巷道的建模的主要过程包括:巷道导线节点的网络拓扑关系处理、巷道断面加载及交叉处平滑、纹理处理。
巷道模型生成算法:
(1)获取巷道导线网络拓扑关系和巷道断面类型节点坐标
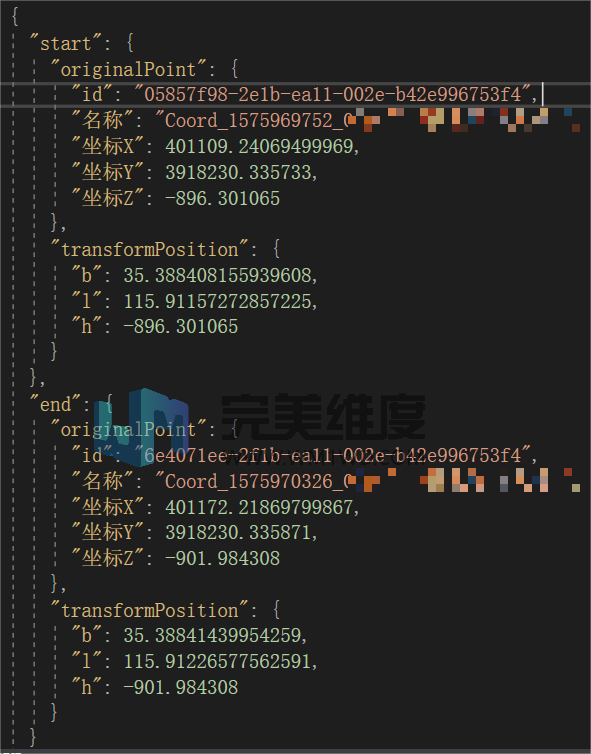
(2)在巷道导线结点处计算底面和顶面坐标,得出结点处断面,对于交叉节点使用插入法插入断面进行平滑处理;
(3)从巷道起始点开始,以此断面上坐标向下一节点做平行线,与下一结点断面求得交点;依次类推,再向巷道导线中的下一节点做平行线和求交点,直至与导线中最后一个节点断面求交。
(4)将所有断面上的交点坐标依次连接形成巷道外立面的多个四边形,将所有节点的断面交点坐标进行数据存储。通过以上3步实现巷道断面坐标计算和3D立体建模。
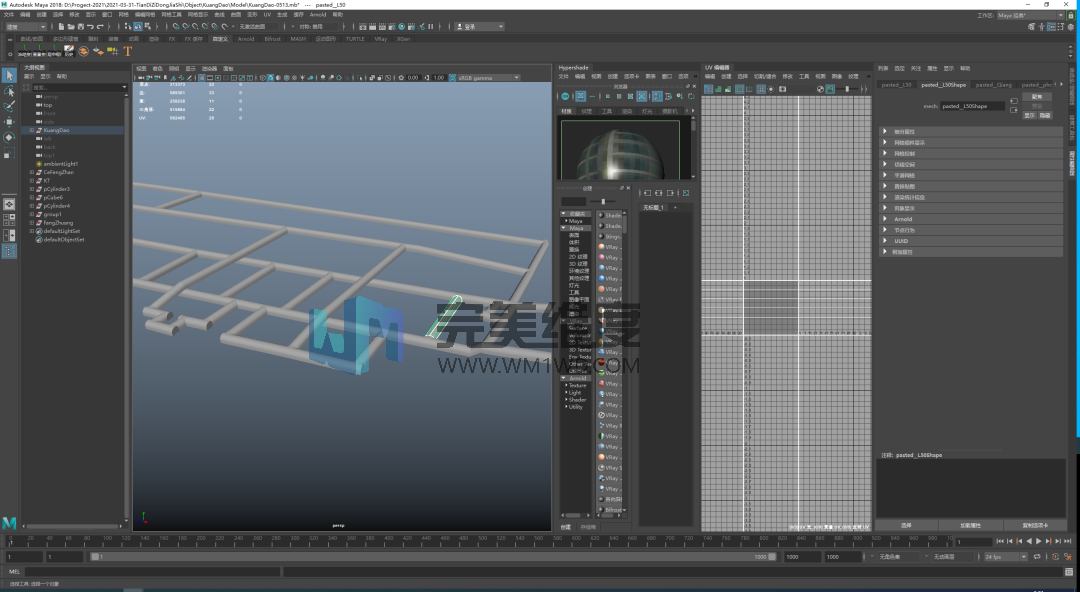
● 数字孪生全路网模型
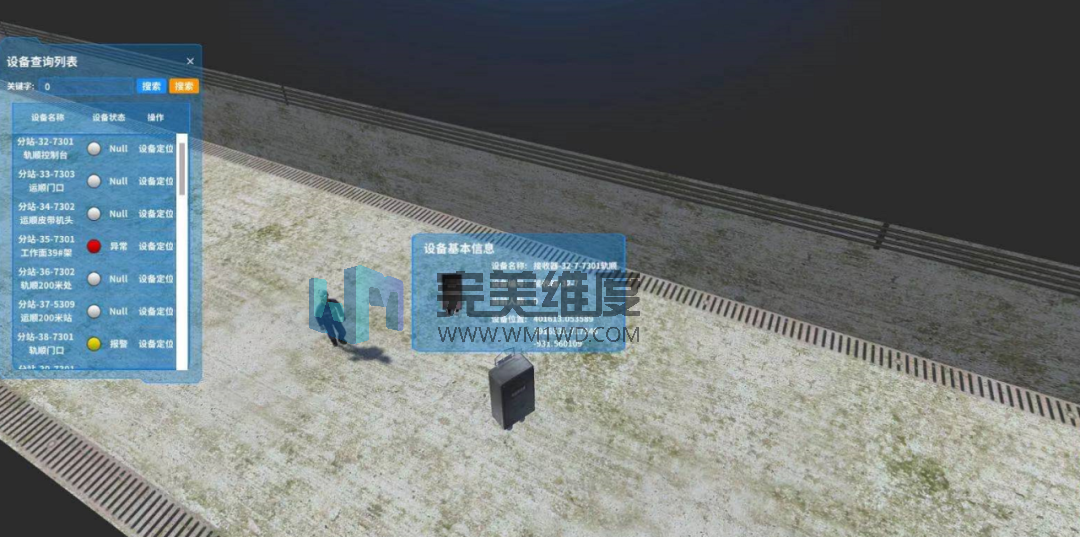
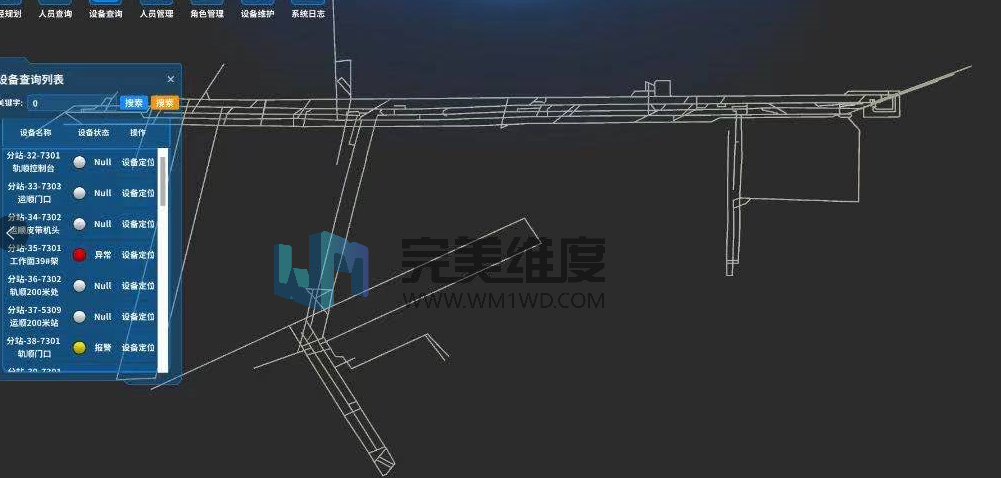
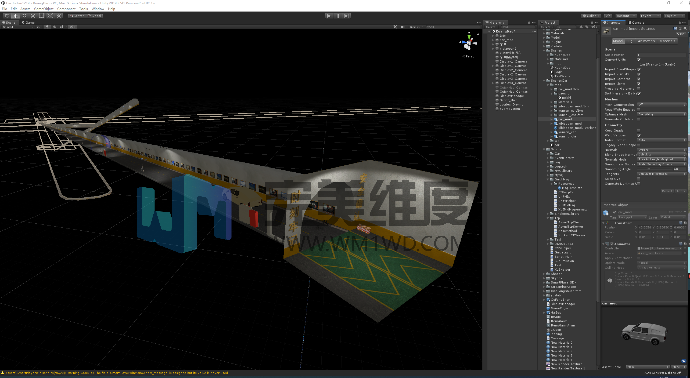
以井下巷道数字孪生模型为主,根据真实的井下路网数据,包括信号灯数据、沿路监控数据、网联设备数据、其它路侧数据等(如图5),结合前期采集的路网实景照片等,生成数字孪生全路网模型(如图6),不但可以作为井下路网三维地图使用,还可以将路网数据准确的实时反馈和呈现在数字孪生路网模拟上,对路网情况进行实时仿真。
●纹理贴图
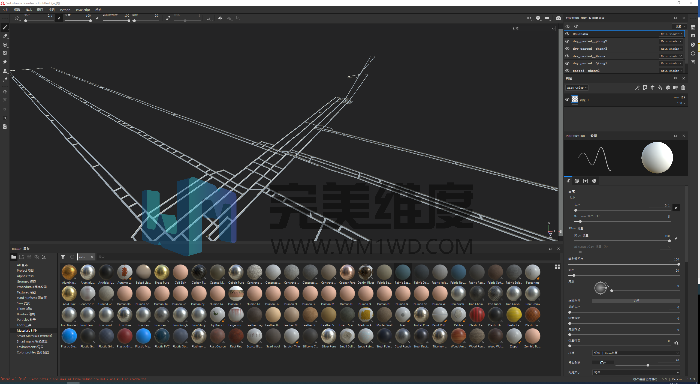
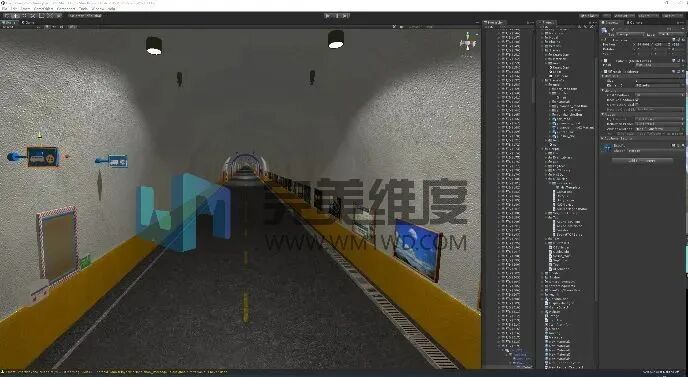
创建井下车辆和巷道模型的纹理和材质。导入纹理贴图(如车身颜色、标志、图案等),并在"Material Editor"(材质编辑器)中为模型创建适当的材质。
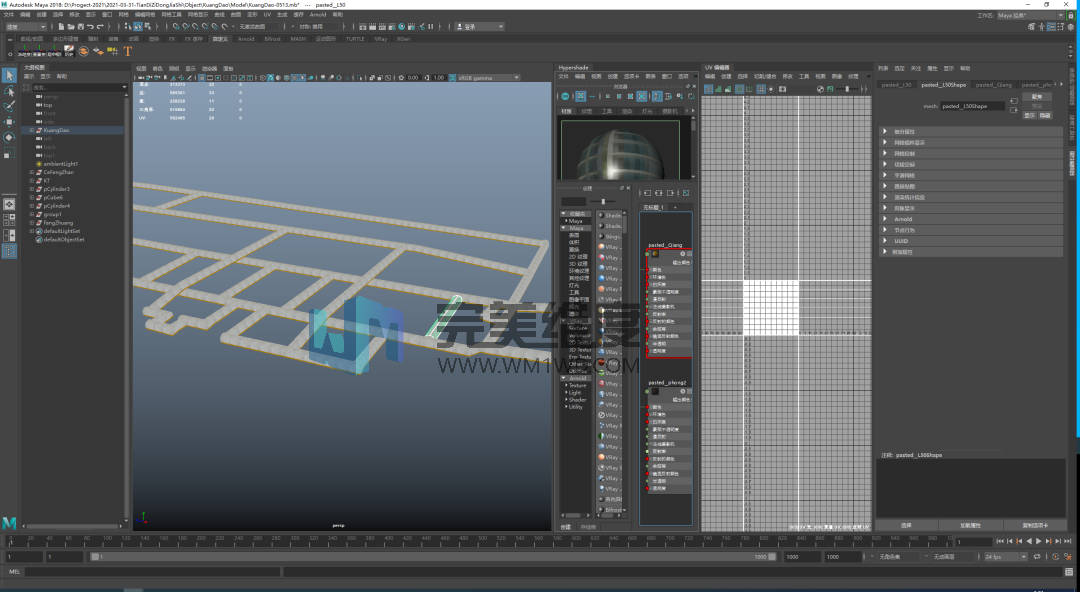
在材质球中,为每个部分选择合适的纹理贴图(如图8、图9),并调整其参数(如颜色、光泽度、反射率等)以实现所需的外观效果。可以使用Maya提供的纹理编辑工具来对纹理进行调整和修改,以确保其适应模型的形状和尺寸。
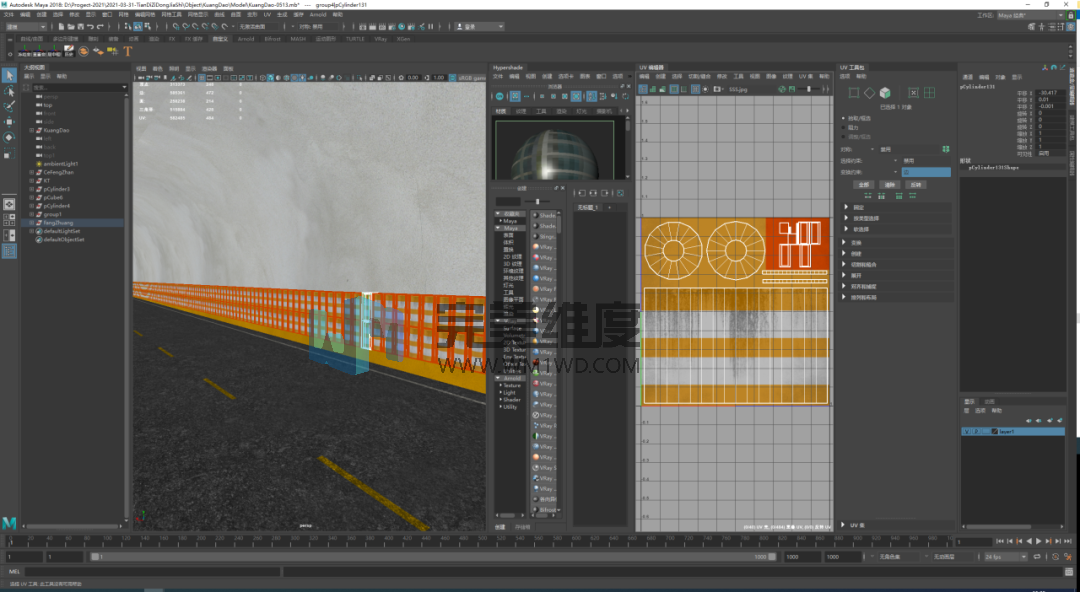
调整场景的光源和环境设置,以实现更好的渲染效果。可以添加不同类型的光源(如点光源、平行光源等)来模拟真实的光照条件。配置渲染设置,以确定最终渲染图像的输出格式和质量。可以选择渲染器(如默认的扫描线渲染器、Arnold渲染器等)和渲染设置(如分辨率、采样级别、阴影设置等)。预览渲染结果并检查模型、纹理和光照的质量。根据需要进行调整和修改,以达到期望的视觉效果。
3、双向数据驱动
以实控虚
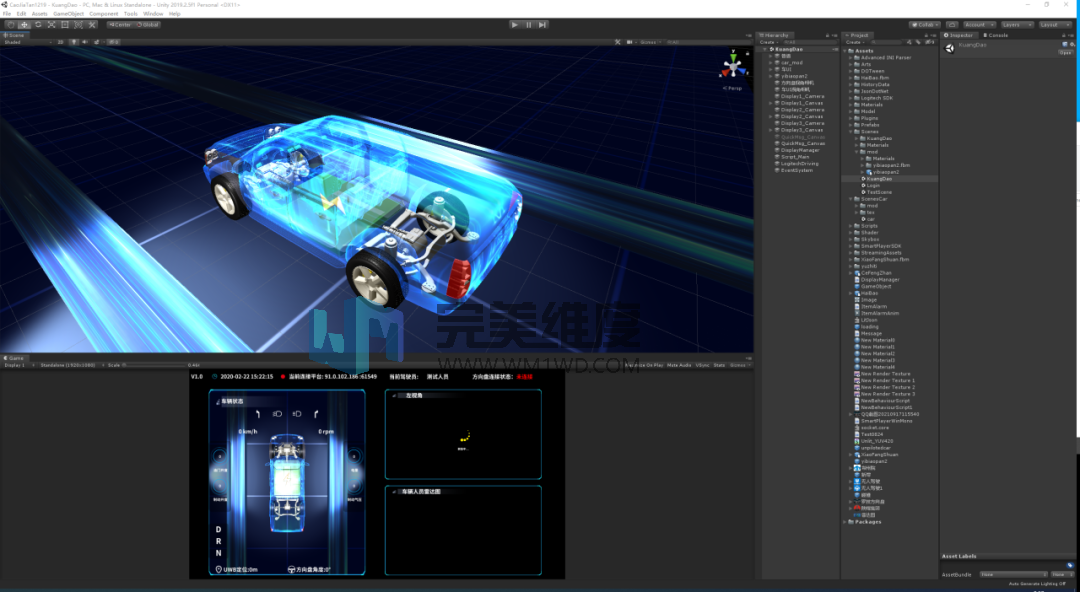
基于井下数字孪生体数组件获取到车辆设备感知数据数据,在运动状态实时发生变化的情况下,在Unity引擎里面获取到的实时数据,再利用获取到的数据,绑定对应的运动部件,当该部件检测到值发生了改变,会立刻进行动作,由此会产生和实际车辆同步的动作,实现运动关节与物理实体保持实时动态数据关联,实现车辆状态的同步虚拟映射。
虚拟空间的映射关系最终通过远程干预驾驶系统呈现,其中驾驶舱的方向盘、踏板等会出现力反馈,而孪生仿真驾驶系统中车路仿真场景将与物理实体保持同步变化,并展现相关运行数据、路况信息等。
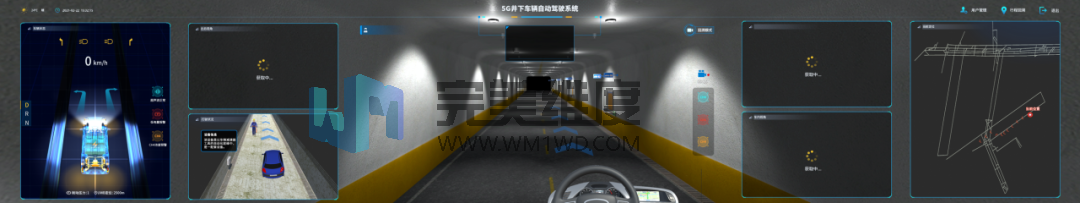
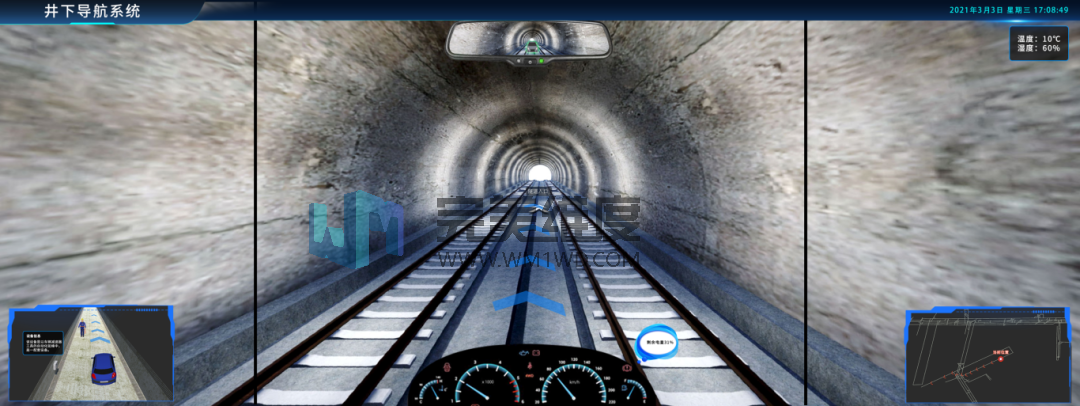
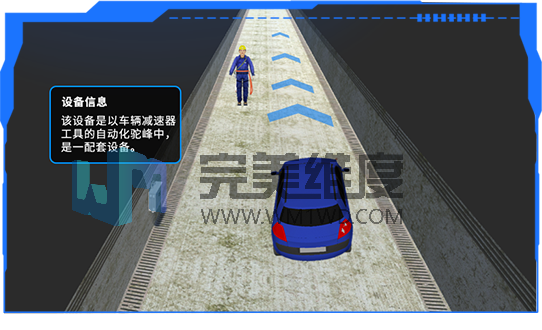
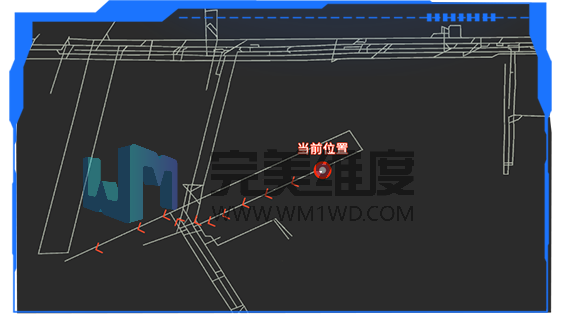
车辆外观孪生,用于在整体的数字孪生地图上显示车辆的行驶情况,并结合相关行驶数据,在数字孪生体模型上得以同步仿真显示,如车辆指示灯,剩余电量等。车辆内仪表板孪生,提供了一套和真实车辆一致的仪表盘,并可将接收到的数据实时显示在仪表盘上。
以虚驭实
通过远程干预驾驶系统的模拟驾驶舱对数字孪生车辆模型进行操控,数字孪生智能系统接收操控指令,经由分析决策模块向感知控制系统发送决策控制指令,实现对实际车辆的远程控制。
模拟驾驶舱具有力反馈方向盘踏板设备(如图17),各个控制元素的操作将被转化为相应的操作数据,操作方向盘时可以获取方向盘的转角,操作油门时可以获取油门开度,操作刹车时可以获取刹车力度等。
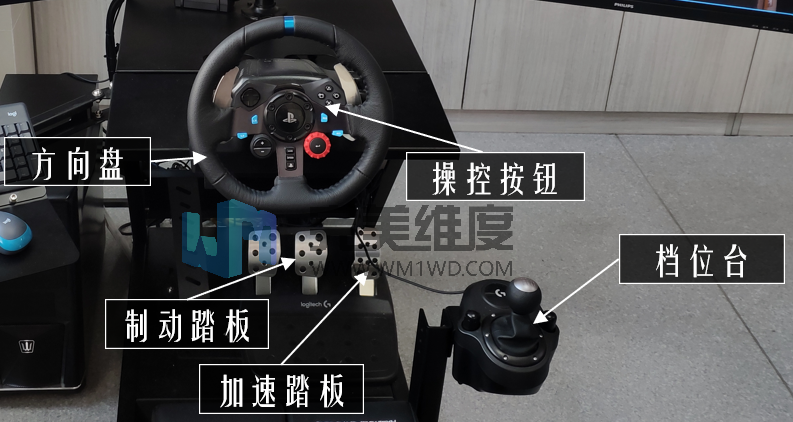
这些操作数据实时转至数字孪生智能系统,分析决策模块根据当前车路况状态、规划路线信息等进行数据分析自动决策,将结果转化为实际的车辆控制指令,包括方向控制、速度控制、刹车控制等。在接收到指令后,车辆的控制系统将执行相应的操作,实现对车辆行驶状态的调整。
行车过程中遇到障碍物,单纯靠模拟驾驶台人机接口反应速度上略显不足,需要融合无人驾驶碰撞检测技术。 机器人与障碍物之间的碰撞检测是避开障碍物的基础,层次包围盒法 适合掘进巷道中作业区域动态变化的非结构化环境,以快速检测到碰撞行为。
虚拟系统中检测车辆与障碍物是否发生碰撞。若已发生碰撞,则系统下发急停指令,驱动车辆立即停止其运行状态;若未发生碰撞,执行避障路径,调整行进轨迹,保证车辆安全行进。
4、低延迟处理
远程干预驾驶系统接收井下各路监控的RTMP视频流,通过GPU加速进行H.264或H.265解码,然后对解码后的各幅图像进行拼接、裁剪和重叠区域消融处理,最后将图像与数字孪生体有机结合后以驾驶员视角的效果显示到环形拼接屏上。
根据实时显示的可视化数字孪生体信息,通过操控单元的油门、刹车、方向盘等组件实时给无人车发控制信号,通过其CAN总线控制器加速、减速、转向等动作。
第三章
总结
井下车辆无人驾驶数字孪生系统快速应用于煤矿现场,与智能矿山调度管理系统、5G网络通信系统、工程辅助协同作业系统形成了一个有机生态整体。通过现场数字孪生系统,操作人员可以实时监控所有真实车辆的运行状态及位置,并进行远程实时操作控制,大大提升工作效率以及安全效果。
未来将此项技术推广应用到所有矿用车辆、机器人设备的数字孪生系统体系,实现多个数字孪生体系统之间的协调、控制和管理,以“孪生共智”更高层面的数字孪生体促进煤矿资源的有效利用和整合,从而提高生产效率和管理能力,推进智慧矿山建设。