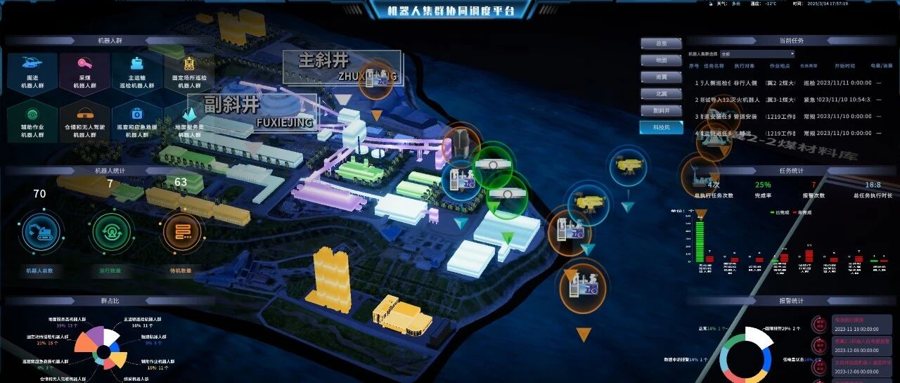
随着工业4.0的深入推进,制造业正从大规模标准化生产向个性化定制转型。这一转变对生产系统的灵活性和可重构性提出了更高要求。如何实现多机器人系统的高效协同控制,成为工业领域的一大挑战。
近年来,数字孪生技术(Digital Twin, DT)因其强大的虚拟仿真和实
控制能力,逐渐成为解决这一问题的关键技术。本文将探讨数字孪生技术在多机器人协同控制中的应用,并分享其在工业4.0中的实践案例。
数字孪生技术
工业4.0的核心驱动力
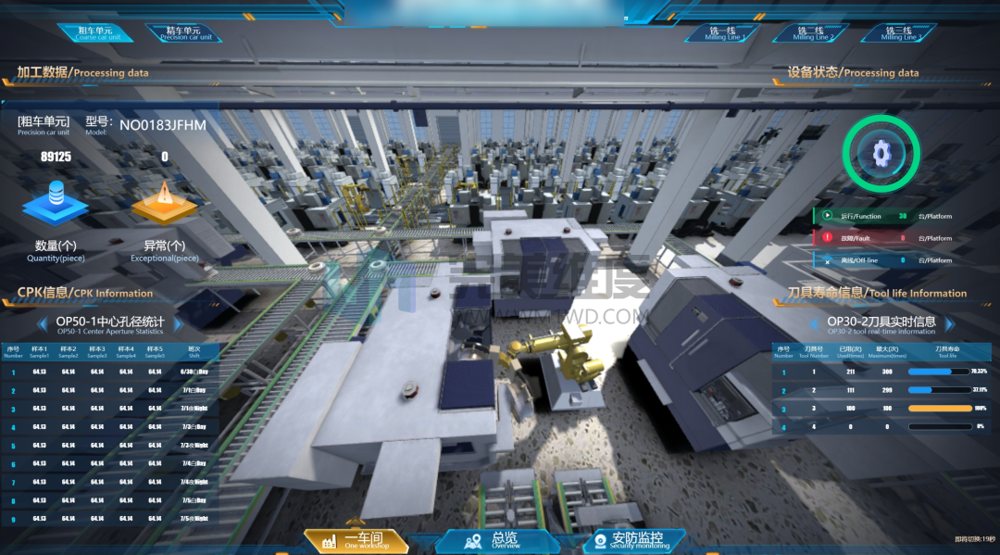
数字孪生技术通过创建物理系统的虚拟副本,实现了物理世界与数字世界的无缝连接。在工业4.0中,数字孪生不仅能够实时监控生产状态,还能通过仿真优化生产流程,提高系统的灵活性和可重构性。
数字孪生的核心功能
1. 虚拟车间呈现:结合传感器数据和CAD模型,构建生产环境的数字副本。
2. 实时控制与优化:通过数字孪生对多机器人系统进行实时行为控制,确保高效协同。
3. 数据驱动决策:利用数字孪生生成的数据,支持生产调度、故障预测和资源优化。
多机器人协同控制
挑战与解决方案
在多机器人系统中,机器人之间的无缝通信、运动规划复杂性以及系统的可重构性是主要挑战。数字孪生技术通过以下方式解决了这些问题:
1. 基于ROS的通信框架
机器人操作系统(ROS)作为数字孪生与物理系统之间的通信桥梁,实现了物理实体与虚拟实体的高效数据交换。通过ROS框架,多机器人系统能够实时共享信息,确保协同作业的流畅性。
2. 碰撞避免与运动规划
数字孪生为机器人提供了3D规划场景接口,能够实时生成无碰撞的运动轨迹。通过多机器人协调运动规划,系统能够避免机器人之间的物理冲突,提高作业安全性。
3. 基于感知的目标识别与力控制
数字孪生结合视觉系统和力传感器,能够精确识别目标位置并控制机器人末端执行器的力度。这一功能在精密装配任务中尤为重要,可有效避免部件损坏。
在生产系统中的集成
为了实现数字孪生与生产系统的无缝集成,研究采用了资产管理外壳(AAS)和ROS-AAS连接器。AAS作为标准化数据模型,能够将生产系统中的各类组件(如规划系统、调度系统)与数字孪生连接起来。通过定制化的ROS-AAS连接器,系统实现了数据格式的转换与传输,确保了信息流的高效性。
此外,研究还开发了工位控制器,用于任务调度和资源分配。这一编排系统能够根据生产需求,动态调整机器人任务,最大化资源利用率。
消费电子行业的实践验证
为了验证数字孪生技术的实际效果,研究团队在消费电子行业的装配线上进行了案例研究。该装配线由多个机器人单元组成,负责不同产品的装配任务。
系统成功处理了两种不同产品(修剪器头和显示器外壳)的装配任务,展示了其灵活性和可重构性。
实时更新与适应性
通过ROS可视化工具(RVIZ),研究团队验证了数字孪生模型的实时更新能力,以及机器人行为对动态任务的快速适应能力。
多机器人系统在数字孪生的支持下,实现了高效协同作业,显著提升了生产效率。
数字孪生技术在多机器人协同控制中的应用前景广阔,但仍有一些挑战需要解决:
1. 大数据处理能力:随着系统规模的扩大,如何高效处理海量数据将成为关键。
2. 与ERP系统的集成:未来研究应探索数字孪生与企业资源计划(ERP)系统的标准化接口,以实现更广泛的应用。
3. 自动化工具更换:增强系统的自动化能力,减少不同产品变体处理时的重构需求。
数字孪生技术为多机器人协同控制提供了全新的解决方案,推动了工业4.0背景下生产系统的灵活性和可重构性发展。通过虚拟与现实的深度融合,数字孪生正在重塑制造业的未来。未来,随着技术的不断进步,数字孪生将在更多工业场景中发挥其巨大潜力。